碳纤维金属握位设计的材料特性与结构优势
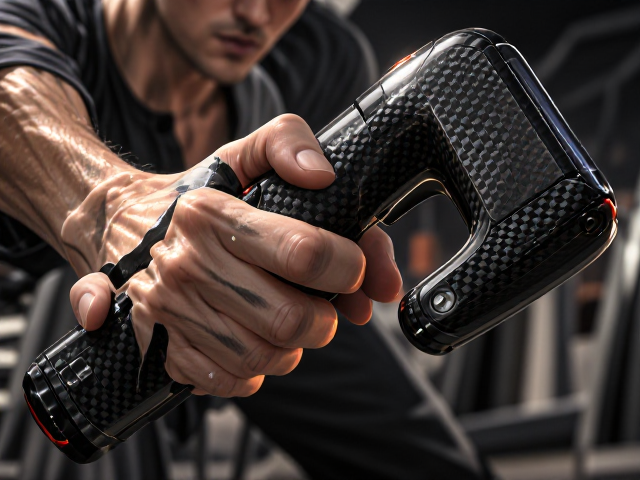
碳纤维复合材料因其高比强度和高比模量,在精密操控部件中展现出独特的物理性能。将碳纤维与金属基体结合,并非简单的材料堆叠,而是利用金属提供刚性支撑点,利用碳纤维提供轻量化与阻尼特性。这种复合结构能够有效抑制高频振动传递,当手部接触握位时,细微的震动被材料内部结构吸收,从而减少因疲劳导致的握持力度波动。在长期使用的工况下,这种结构稳定性优于单一金属或单一塑料材质,为操作者提供了更一致的触觉反馈。
金属连接件通常采用航空级铝合金或不锈钢经过CNC精密加工而成,确保与碳纤维层压板的结合面平整且无应力集中。这种设计解决了传统单一材料握把在极端温度或湿度环境下可能出现的形变问题。金属部分负责承受主要的机械载荷,而碳纤维外壳则提供符合人体工学的曲面贴合。两者通过高强度胶粘剂或机械锁紧方式结合,形成整体刚度极高的握持单元。这种刚性结构使得外力作用下的形变极小,保证了操控指令传递的即时性与准确性,避免了因部件松动或弹性形变造成的操控延迟。
纠正错误握姿的生物力学原理
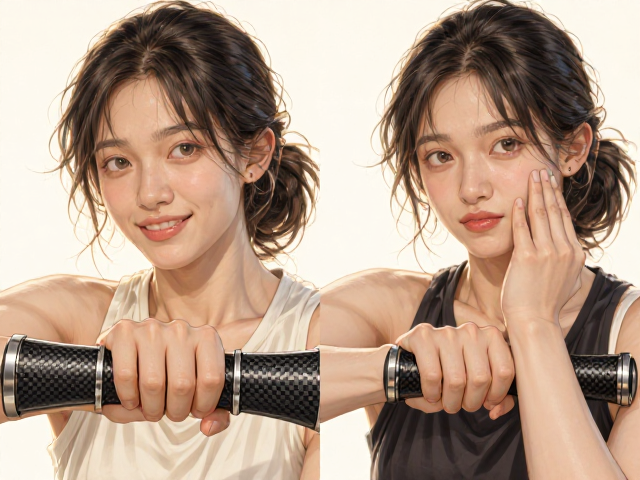
错误握姿往往源于握位直径、形状与手部自然抓握状态的不匹配。当握位过粗或过细时,手部肌肉需要持续发力以维持抓握,导致前臂肌肉快速疲劳,进而引发手部颤抖或控制精度下降。碳纤维金属复合握位通过精确计算的人体工学曲线,贴合手掌大鱼际肌与小鱼际肌的自然弧度。这种贴合设计使得手部骨骼与关节处于中立位,减少了肌腱的摩擦与拉扯,从生理结构上降低了维持握持姿势的能量消耗。
通过优化握位表面的纹理分布与硬度梯度,该设计引导手指自然弯曲至最佳发力角度。金属基底提供的不可压缩性确保了受力点的固定,迫使操作者调整手部姿态以寻找最舒适的接触面。长期使用过程中,这种强制性的姿态矫正有助于重塑肌肉记忆,使手部逐渐适应更科学、更放松的握持方式。当握姿趋于正确时,肩颈与背部的连带紧张感也会随之缓解,形成从手部到核心肌群的良性力学传导链条,显著提升了长时间操作下的舒适度与持久性。
提升操控稳定性的动态反馈机制
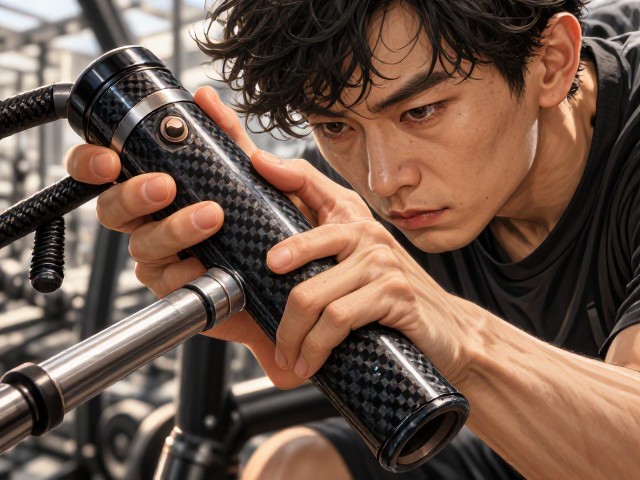
操控稳定性不仅取决于静态结构的刚性,更依赖于动态过程中的信息反馈质量。碳纤维金属握位在受到外力冲击或操作震动时,能够迅速衰减多余的能量波动。这种阻尼特性使得操作者能够更清晰地感知到外部环境的微小变化,例如路面反馈或机械阻力变化。金属部分确保了力传递的直接性,而碳纤维层则过滤了高频噪音般的无效震动,保留了关键的低频有效信号。这种信号过滤机制提高了操作者对设备状态的判断准确率,从而做出更精准的微调动作。
在快速操作或剧烈变向场景中,握位的稳定性直接决定了动作的执行效率。由于复合材料结构的高刚性,握位在承受侧向力时几乎不发生扭转或位移,确保了手部施加的力矩能够100%转化为控制指令。这种零延迟的力传递特性,消除了传统握把中常见的“虚位”现象。操作者无需通过反复试探来确认握持状态,每一次接触都建立在确定的物理反馈基础上。这种确定性极大地增强了心理安全感,使操作者能够更专注于任务本身,而非担心握持失效,从而在复杂工况下保持高水平的操控精度。